USV01 / 03 · Surface
無人水面載具
Unmanned Surface Vehicle
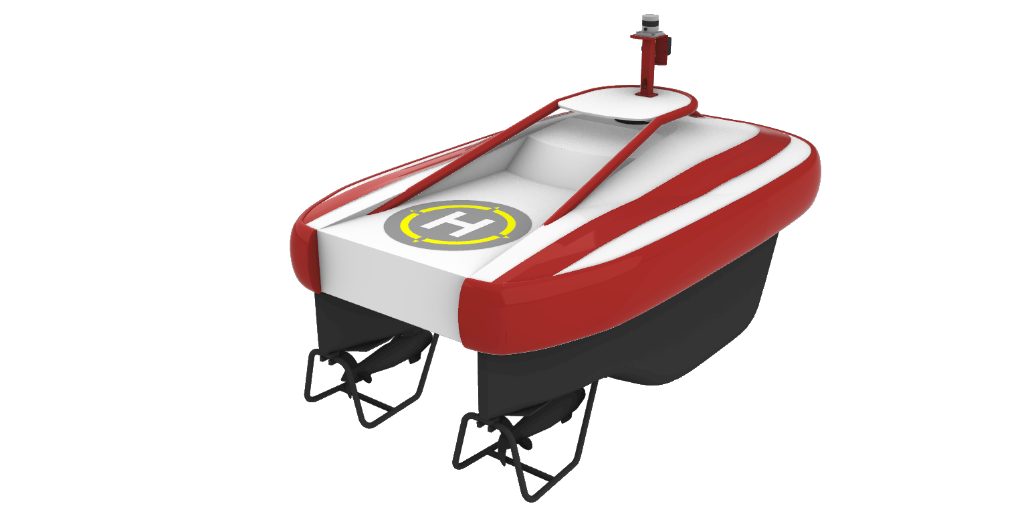
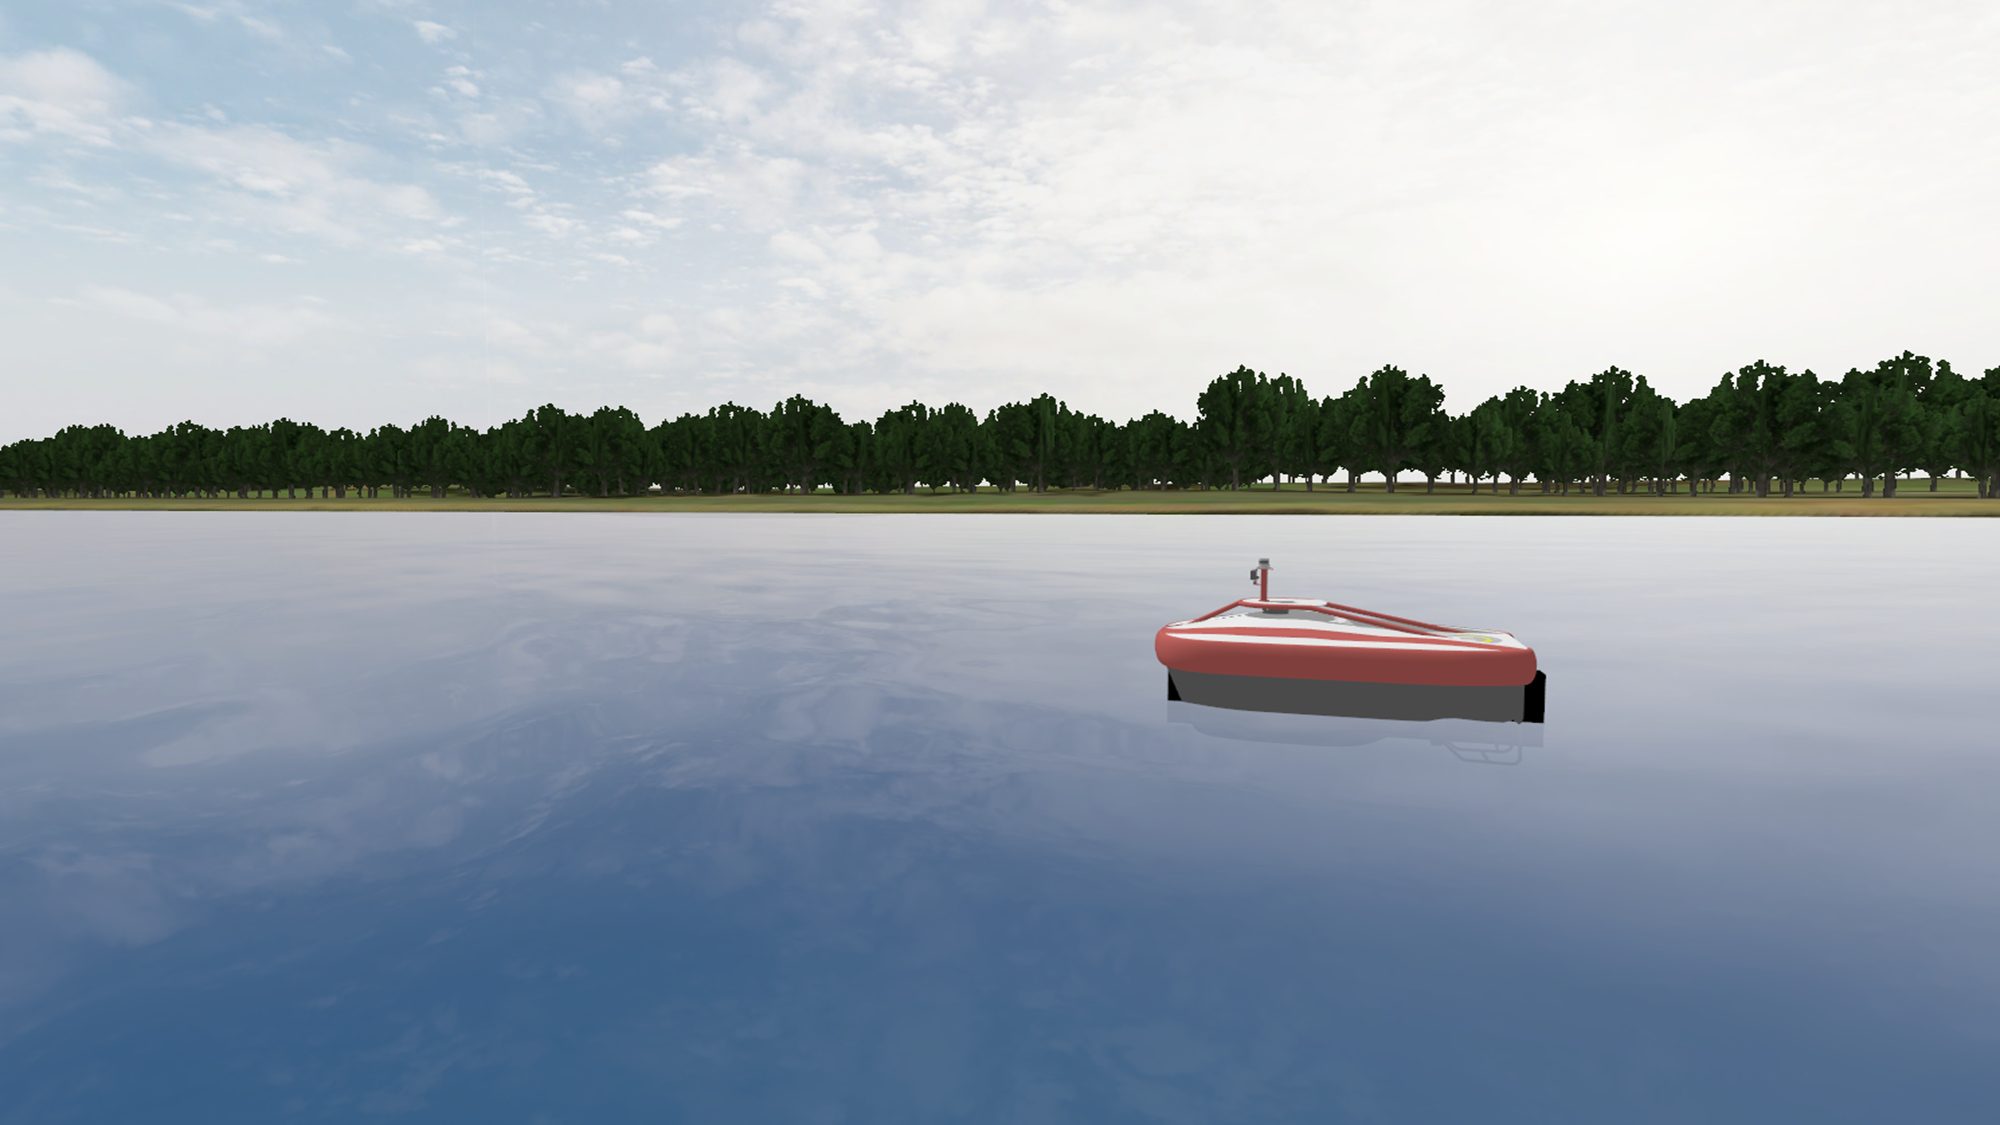
2.8 公尺級玻璃纖維雙體智慧無人船,銜接水面與水下作業,並具備布放與回收 AUV 的母船潛力。
- 作業範圍
- 長續航
- 作業域
- 水面
- 操控模式
- 自主航行(可遠端監控)
載具解構 · ANATOMY
繞行一圈無人水面載具
01
感測陣列
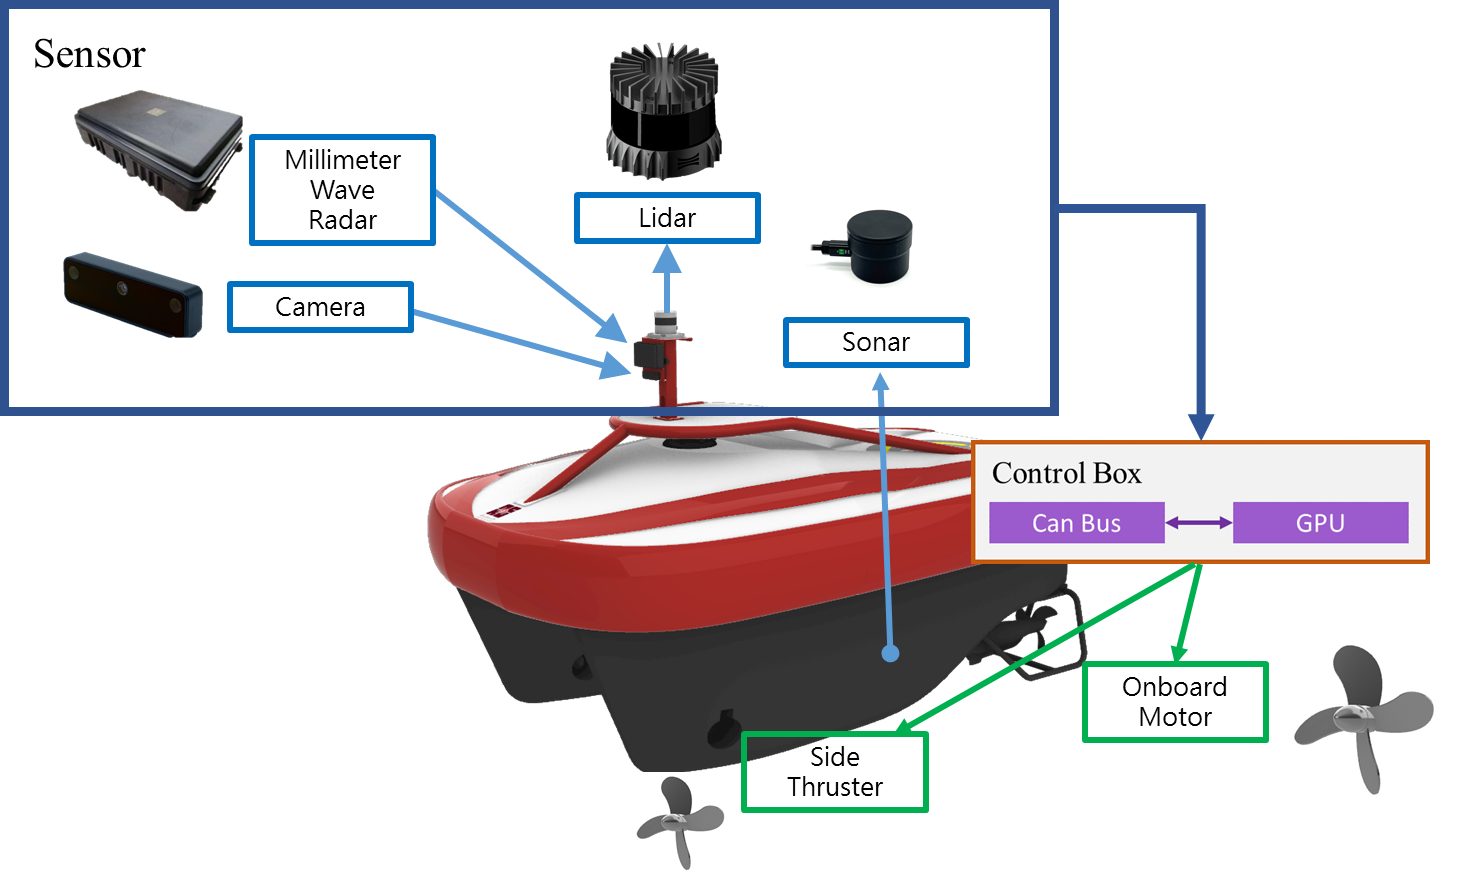
Sensing桅杆集中佈署光學、測距與水下感測,多感測器融合建構高精度環境模型。
- 光學
- 雙目視覺 AI 相機、紅外線熱像儀
- 測距
- 三維光達、77 GHz 毫米波雷達
- 水下
- 側掃聲納、聲納測深儀
- 定位
- INS/IMU、GNSS RTK(u-blox F9P)
02
運算與控制
Compute甲板控制箱內為 NVIDIA Jetson 中控電腦,以 CANBUS 連結運動控制與側推模組。
- 中控
- NVIDIA Jetson + CANBUS
- 框架
- ROS
- 演算法
- TD3 深度強化學習、ALOS 導引
- 通訊
- 4G/5G/WiFi 多路備援
03
推進與電力
Propulsion雙舷外機提供主推力,兩具側推負責低速橫移與動態定位駐留。
- 主推進
- 舷外機 ×2(各 20 HP)
- 側推
- 側推器 ×2(各 2.04 HP)
- 電力
- LiFePO4 48 V/約 600 Ah
04
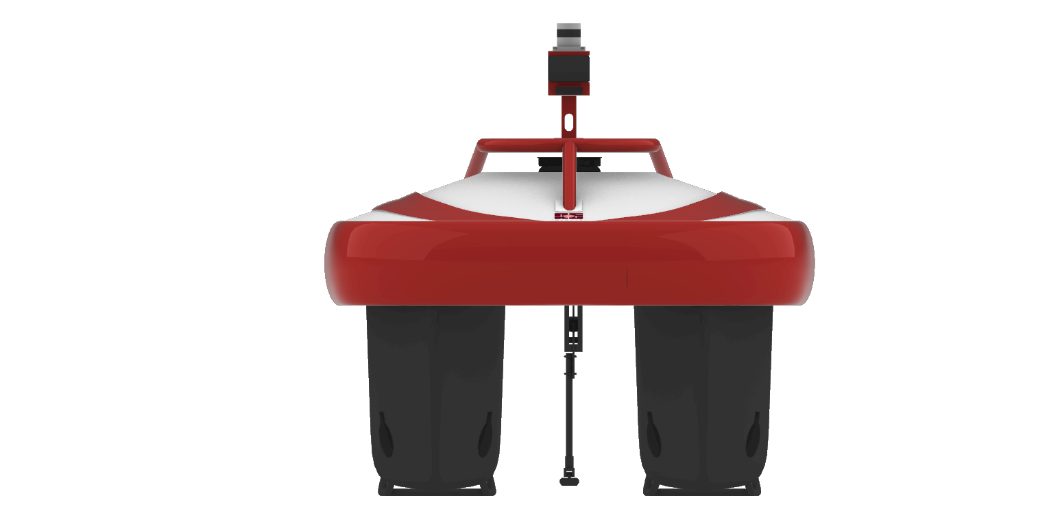
雙體船殼
Hull2.8 公尺級玻璃纖維(FRP)雙體構型,寬扁的雙浮體換來高橫向穩度。
- 尺寸
- 2.8 × 1.7 × 1.2 m
- 材質
- 玻璃纖維 FRP
- 構型
- 雙體(Catamaran)
01Missions · 能執行哪些任務
任務模式
What it can do
一艘 2.8 公尺級、玻璃纖維雙體構型的智慧無人船,融合毫米波雷達、光達、聲納與慣性導航,以 ROS 結合深度強化學習(TD3)達成路徑追蹤、動態避障、動態定位駐留與自動返航;並具備布放與回收水下載具(AUV)的母船潛力,是本中心銜接水面與水下作業的關鍵平台。
路徑追蹤
Path Following依規劃航線精準航行,採 ALOS 導引法降低橫向偏差。
海域測繪、航線巡查、定線作業
動態避障
Collision Avoidance多感測器融合即時偵測障礙,多層演算法維持安全距離。
繁忙水域安全航行、自主任務保障
動態定位駐留
Station KeepingGPS-INS 動態定位,長時間穩定停留於指定位置。
離岸維護、水下作業支援、定點觀測
自動返航
Return-to-Home任務結束或異常時自主返回起始點。
無人化作業安全機制
上述任務已於 ROS + Gazebo(路徑追蹤、避碰駐留、自動返航)與 ROS + 深度強化學習 + HoloOcean(直線航行、圓形循跡)模擬環境完成驗證。
延伸應用場景 · Extended use
水下載具母船:布放與回收 AUV/水下載具(智能布放回收系統,專利申請中)離岸風場、海洋工程結構之水面巡檢與支援水文、水質與海域環境監測港灣安全巡邏、搜救輔助動態定位(DP)作業平台與離岸維護支援
02Payload · 感測器與酬載
感測與酬載配置
Sensing & payload
視覺
雙目視覺 AI 相機、廣角雙鏡頭相機(IP67)
測距 / 環境感知
廣角三維光達(Lidar)、毫米波雷達(77 GHz)
水下感測
側掃聲納、聲納測深儀
導航定位
INS/IMU 慣性導航、GNSS/GPS(高精度 RTK)
熱影像
紅外線熱像儀
運算核心
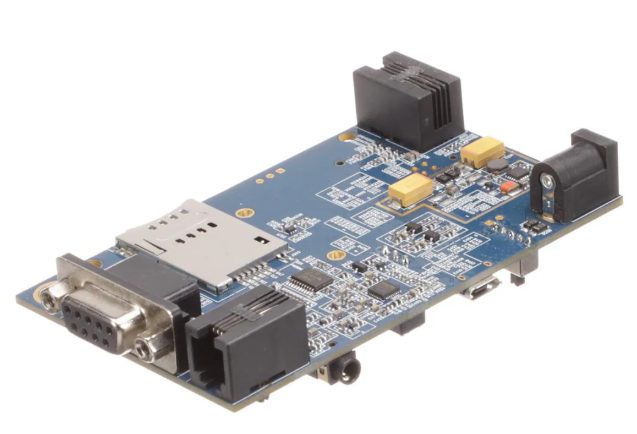
中控電腦 NVIDIA Jetson、CANBUS 轉換器、感測器運算中心
多感測器融合(毫米波雷達+光達+側掃聲納)建構高精度環境模型,為避障與導航決策提供依據。
03Architecture · 系統架構與控制
構型、電力與控制核心
System architecture & control
01
載具構型
- 船體:玻璃纖維(FRP)雙體構型,上、中、下船殼模組化組裝
- 推進:舷外機 ×2(各 20 HP)+ 側推進器 ×2(各 2.04 HP)
- 結構:抽拉式機櫃、感測器塔架、聲納支架、防撞護舷、舷外機保護框
- 模組化設計,支援多任務模組快速更換
02
電力與通訊
- 磷酸鐵鋰(LiFePO4)動力電池,48 V/額定容量約 600 Ah
- 4G/5G/WiFi 多路備援通訊
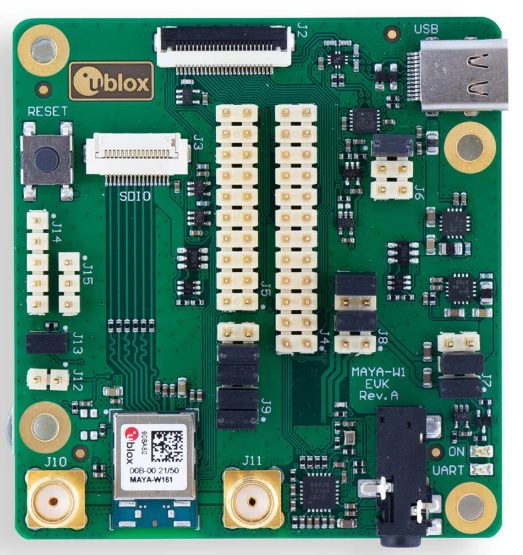
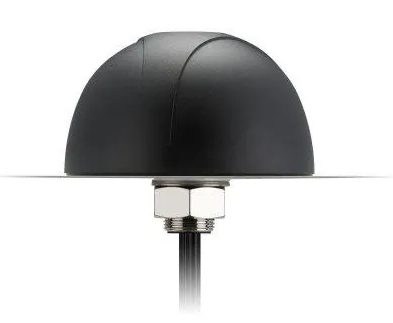
- 五合一天線(Taoglas MA752)、LTE(Quectel EC25)、Wi-Fi(u-blox MAYA-W161)、高精度 GNSS RTK(u-blox F9P)
03
軟體與控制核心(三層能力)
- 自航模式:定位保持、返航、航行圍籬(Geo-fencing)
- AI 分析:物體辨識、防撞、路徑規劃(TD3 深度強化學習)
- 雲端服務:資料顯示、衛星圖資、船體監視、航程歷史紀錄
- 以 ROS 為框架,Jetson 為運算核心,透過 CANBUS 連結運動控制與側推模組
04Specifications · 規格總表
規格總表
Specifications
- 尺寸(長 × 寬 × 高)
- 約 2.8 × 1.7 × 1.2 m
- 船體材質
- 玻璃纖維 FRP
- 推進方式
- 舷外機 ×2(各 20 HP)+ 側推 ×2(各 2.04 HP)
- 動力系統
- LiFePO4 電池,48 V/約 600 Ah
- 通訊方式
- 4G / 5G / WiFi
- 運算核心
- NVIDIA Jetson 中控電腦 + CANBUS
- 主要感測器
- 雙目 AI 相機、光達、毫米波雷達、側掃聲納、INS/IMU、GNSS/GPS、熱像儀
- 控制演算法
- ROS + TD3 深度強化學習、ALOS 路徑導引
Technology & IP · 技術能量與智財
專利申請中Pending · 2
- 搭載深度強化學習演算法控制系統(自主導航、避障、動態定位)之智慧無人水面載具
- 無人水面載具與水下載具之智能布放與回收系統(USV 作為水下載具母船的核心技術)
內容依據海洋科技工程實驗室 USV 概況資料(2025/11)整理。
05Gallery · 影像
載具與硬體影像
Vehicle & hardware