AUV02 / 03 · Mid / deep water
自主式水下無人載具
Autonomous Underwater Vehicle
魚雷型、可長時間自主航行的水下載具,以 ROS 結合深度強化學習達成物體追蹤、自動入塢與之字形巡航。
- 作業範圍
- 200 m
- 作業域
- 中/深層水
- 操控模式
- 完全自主(無纜)
01Missions · 能執行哪些任務
任務模式
What it can do
一具魚雷型、可長時間自主航行的水下載具,搭載雙目視覺與高精度姿態感測,並以 ROS 結合深度強化學習(TD3)達成物體追蹤、自動入塢對接、之字形巡航等自主任務——是本中心水下自主作業與演算法驗證的核心平台。
物體追蹤
Object Tracking以影像辨識鎖定目標,融合姿態資訊即時計算航行指令,持續跟隨移動目標。
目標監控、伴航、水下動態目標觀測
自動入塢對接
Docking影像偵測塢站位置,結合深度與姿態資料,自主導引至塢站完成對接。
水下充電/資料回收、長期駐點觀測、無人化補給
之字形巡航
Zigzag Survey以規劃航線進行區域掃描式巡航,維持航向與深度。
海域巡查、環境調查、大範圍搜索
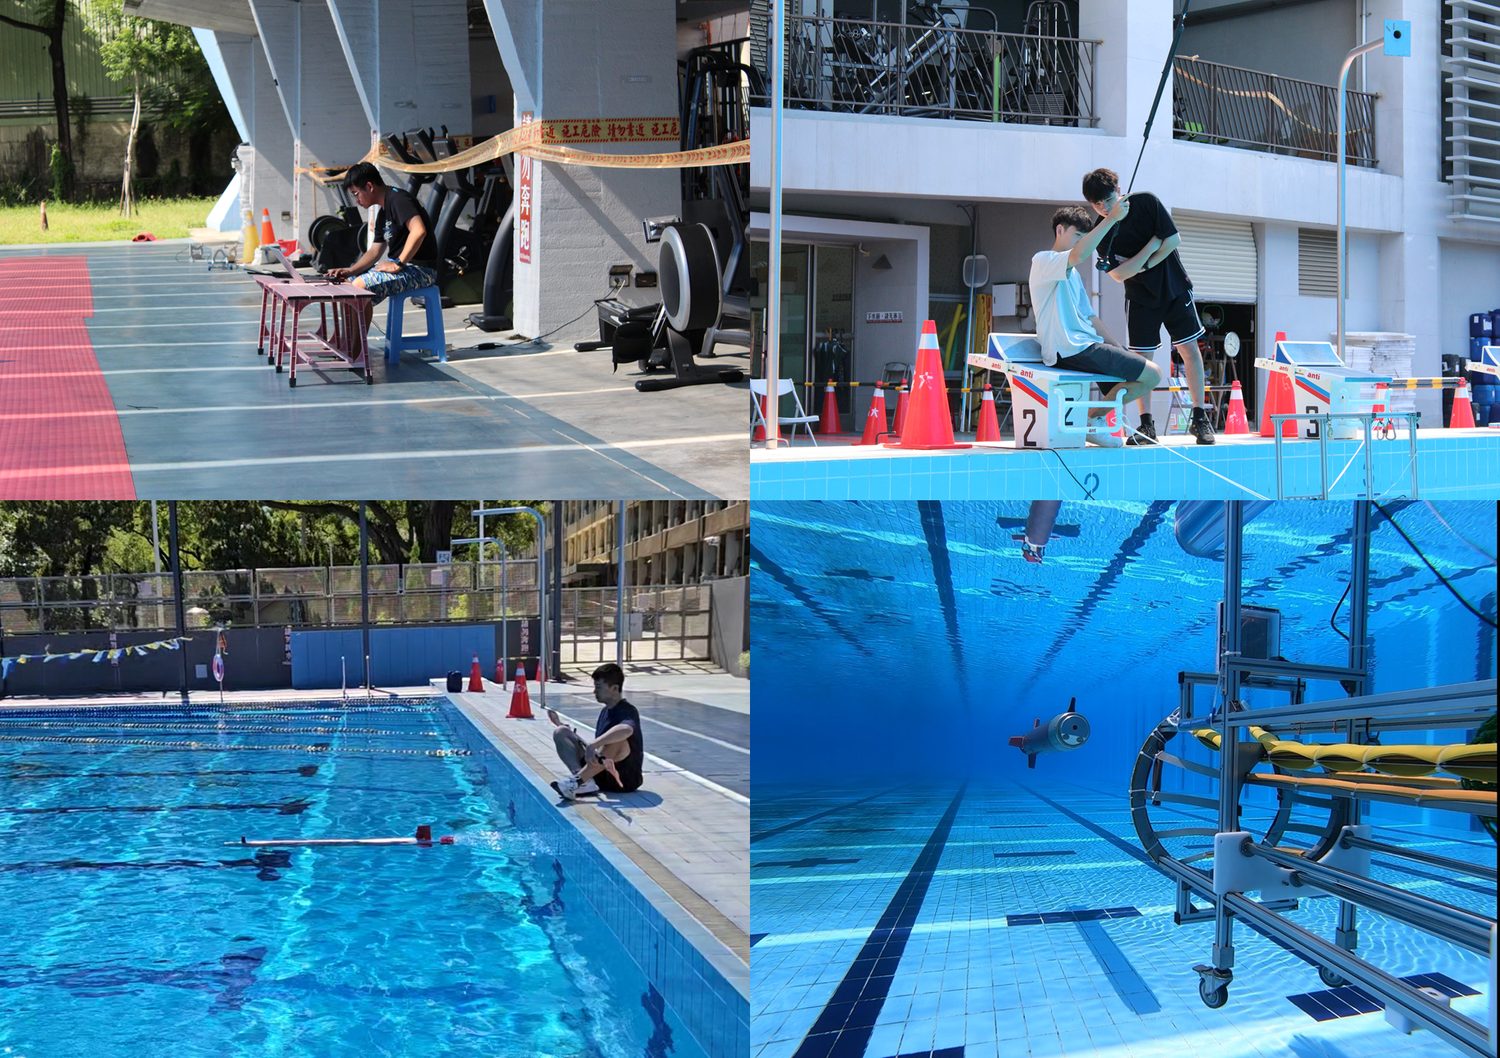
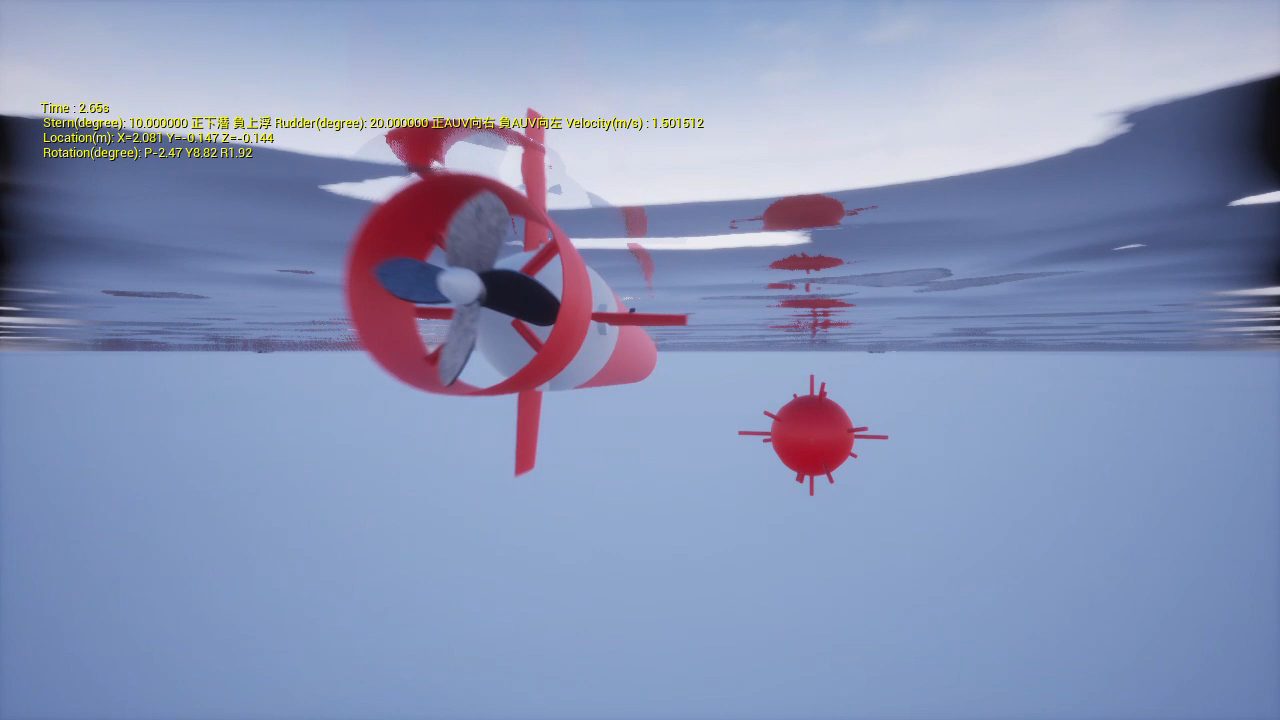
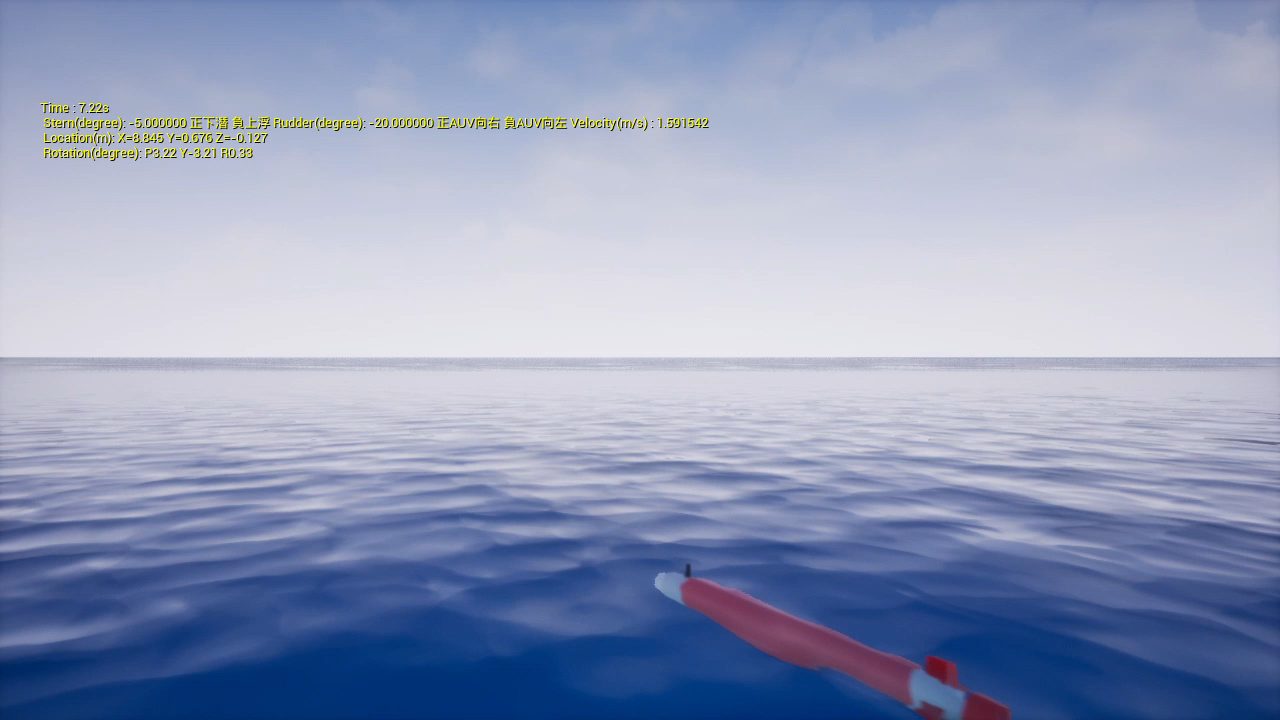
三種任務皆已完成泳池近距離視覺導航實測,與模擬環境驗證(水下自動入塢實驗、之字形巡航模擬)。
延伸應用場景 · Extended use
水下管線、纜線與結構物巡檢港灣、水庫、近岸海域環境調查水下自動對接/自主補給技術驗證AUV 自主控制與深度強化學習演算法之研發測試平台
02Payload · 感測器與酬載
感測與酬載配置
Sensing & payload
影像模組
雙鏡頭(雙目視覺)相機 + 廣角相機
姿態感測
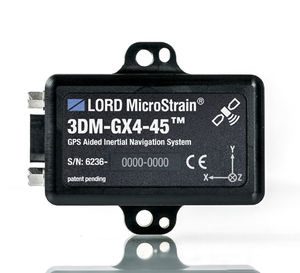
AHRS 高精度姿態參考感測器
深度感測
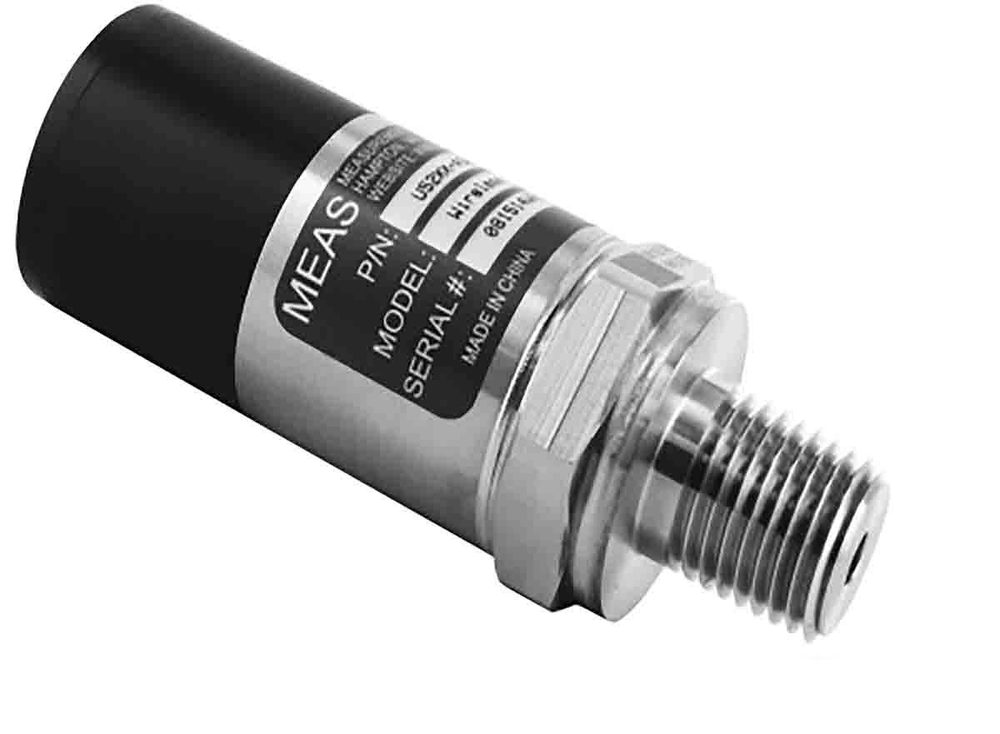
壓力感測器模組(深度量測)
照明
LED 光源模組
通訊
2.4 GHz 無線通訊
運算核心
Intel ATOM SoC E3845 微型工業電腦
資料儲存
64 GB SSD / 32 GB SD 記憶卡
03Architecture · 系統架構與控制
構型、電力與控制核心
System architecture & control
01
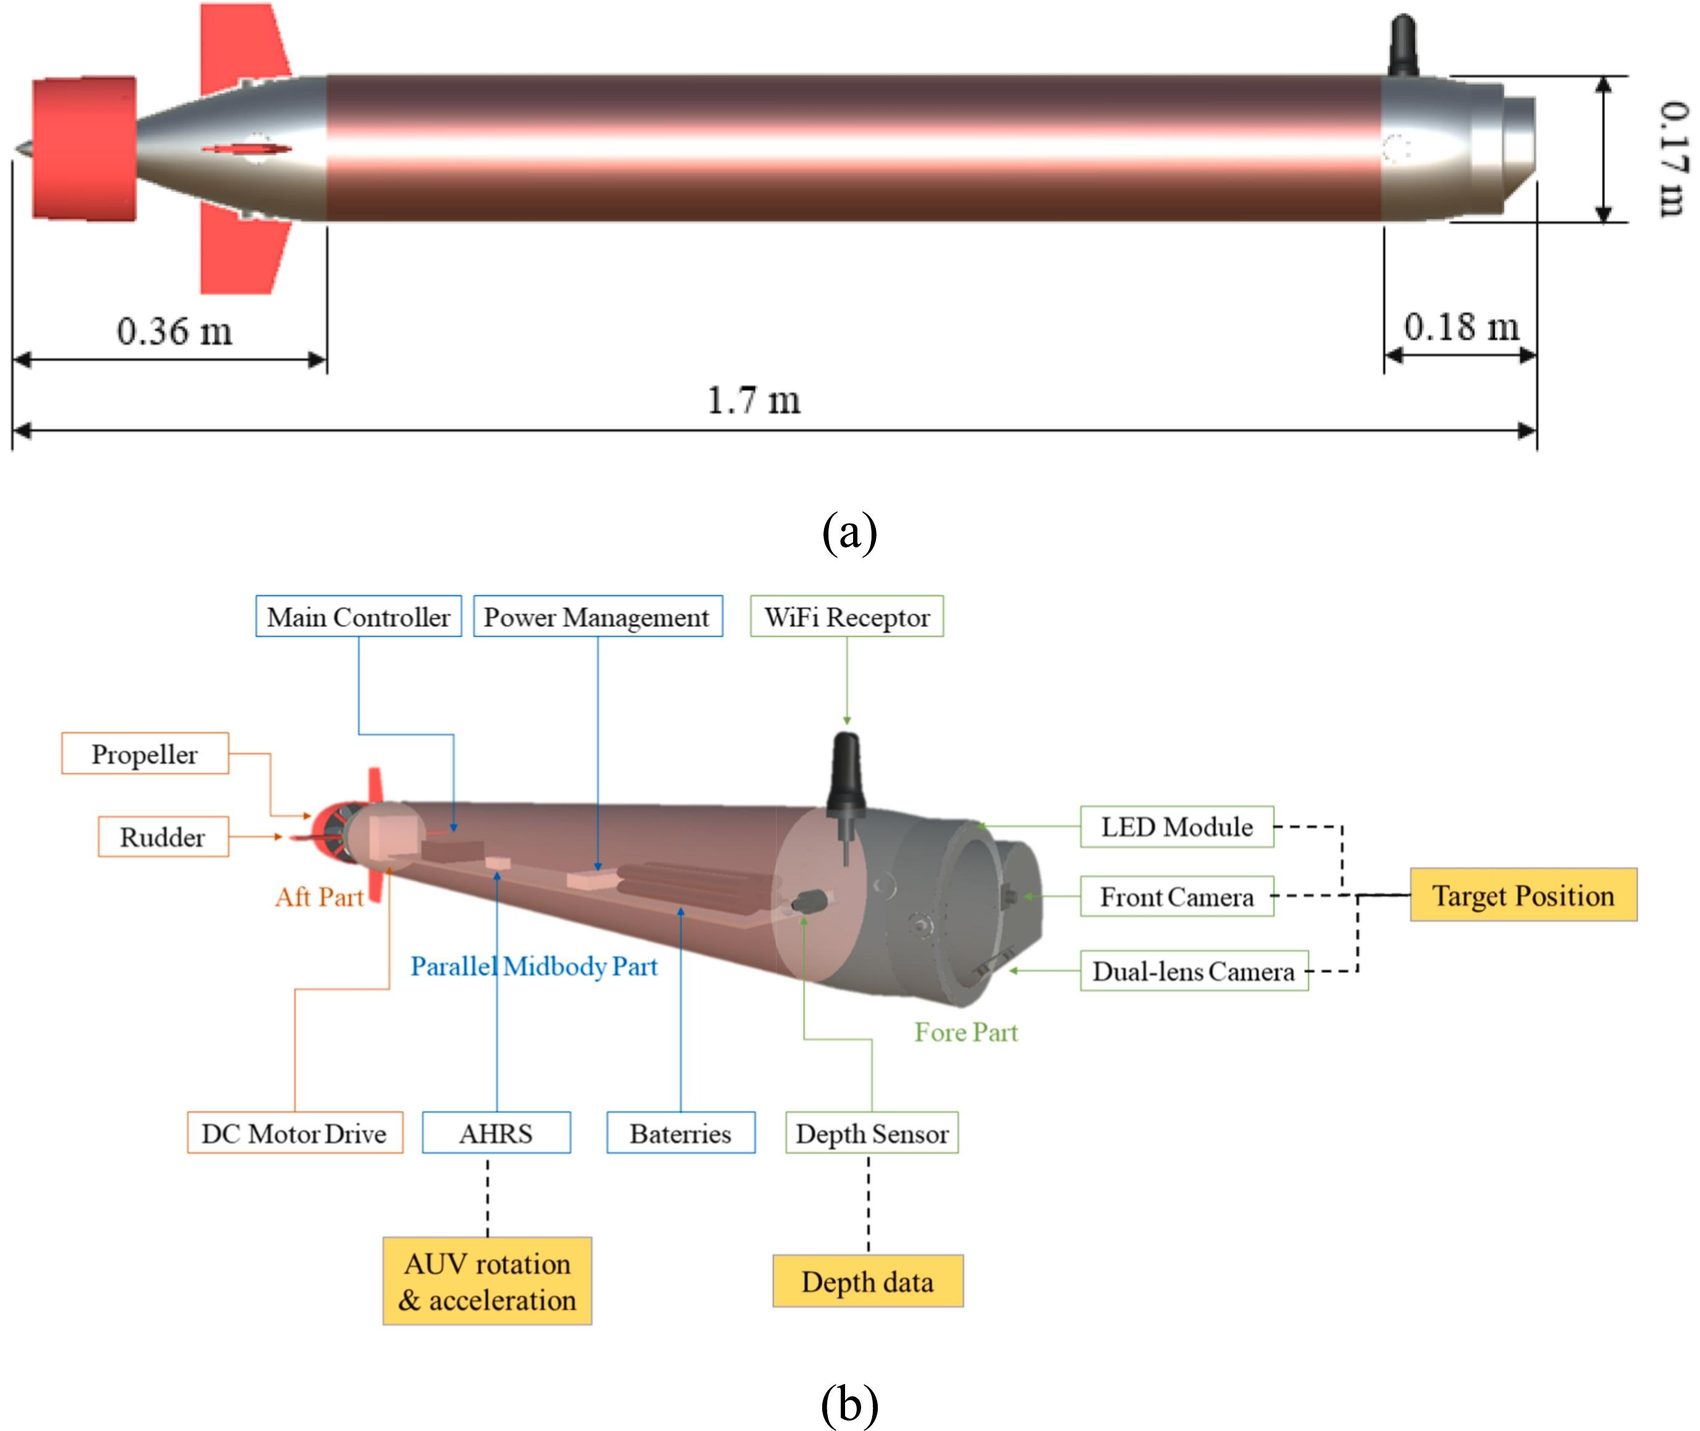
三艙段模組化設計
- 艏艙(感測):廣角與雙眼攝影鏡頭、LED 光源、壓力感測器模組
- 控制艙(運算與電力):微型工業電腦、鋰電池、各式控制模組
- 艉艙(推進與操控):直流無刷馬達、四葉螺旋槳、獨立伺服馬達 ×4、舵板 ×4(±30°)
02
軟體與控制核心
- 以 ROS 為軟體框架,統整資料儲存、資料傳輸與控制模型
- 感測資料流:Camera/AHRS/Pressure → 資料儲存與傳輸 → 控制模型
- TD3 深度強化學習即時決策,輸出推進器(Thruster)與舵板(Rudder)指令
- ROS 節點以 Talker–Topic–Listener 架構運作:/object_tracking_node、/docking_node、/zigzag_node
- 建立流體動力係數/模型,於模擬環境重現載具運動,落實「先模擬、後海試」
04Specifications · 規格總表
規格總表
Specifications
- 型式
- 魚雷型
- 直徑 / 全長
- 17 cm / 180 cm
- 重量(空氣中)
- 35 kg
- 最大操作深度
- 200 m
- 電源
- 鋰電池
- 最大速度 / 續航力
- 5 節 / 12 小時(@ 2.5 節)
- 推進器型式
- 四葉螺旋槳(直流無刷馬達)
- 舵面控制
- 四組獨立伺服(舵板 ×4,±30°)
- 姿態感測
- AHRS 高精度姿態參考感測器
- 影像模組
- 雙鏡頭相機 + 廣角相機
- 通訊 / 運算
- 2.4 GHz 無線 / Intel ATOM SoC E3845
- 儲存
- 64 GB SSD / 32 GB SD
Technology & IP · 技術能量與智財
已取得專利Granted · 2
- 半自主式水下自航模型(M597749)
- 自主式水下無人載具(M577407)
專利申請中Pending · 1
- 基於深度強化學習之自主式水下無人載具對接作業系統與方法
測試平台 · Test platforms
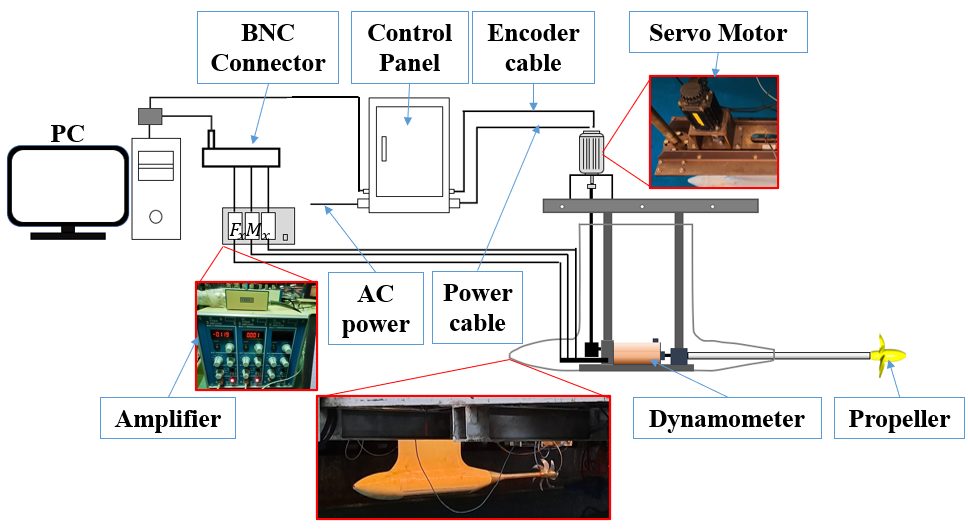
單獨螺槳測試(Open Water Test)
結合動力計量測與 CFD(重疊網格)分析螺槳推力/扭矩特性。
水平平面運動機構(HPMM)
以拘束模試驗量測水動力導數。
操縱性能測試(Maneuvering Test)
涵蓋浮力測試、直航測試、耐海測試、之字型測試。
內容依據海洋科技工程實驗室 AUV 概況資料(2025/10)整理。
05Gallery · 影像
載具與硬體影像
Vehicle & hardware