以「從水面到海床、從設計到驗證」為主軸,建立涵蓋水面、中深層水與近距離纜控的完整載具陣容,並以共通的軟體核心與水動力測試能量貫穿其中。
國立成功大學水下技術研究中心(UTRC)隸屬工學院,結合系統及船舶機電工程專業與海洋科技工程實驗室(MATELab)之研發能量,長期投入無人載具、水下作業與海洋工程技術。中心具備 ROV 海事調查與水下考古紀錄之實務經驗,並自主研發 AUV 與 USV 智慧載具及其控制演算法。
三型載具,
沿著深度依序展開
Three complementary vehicles, ordered by operating depth
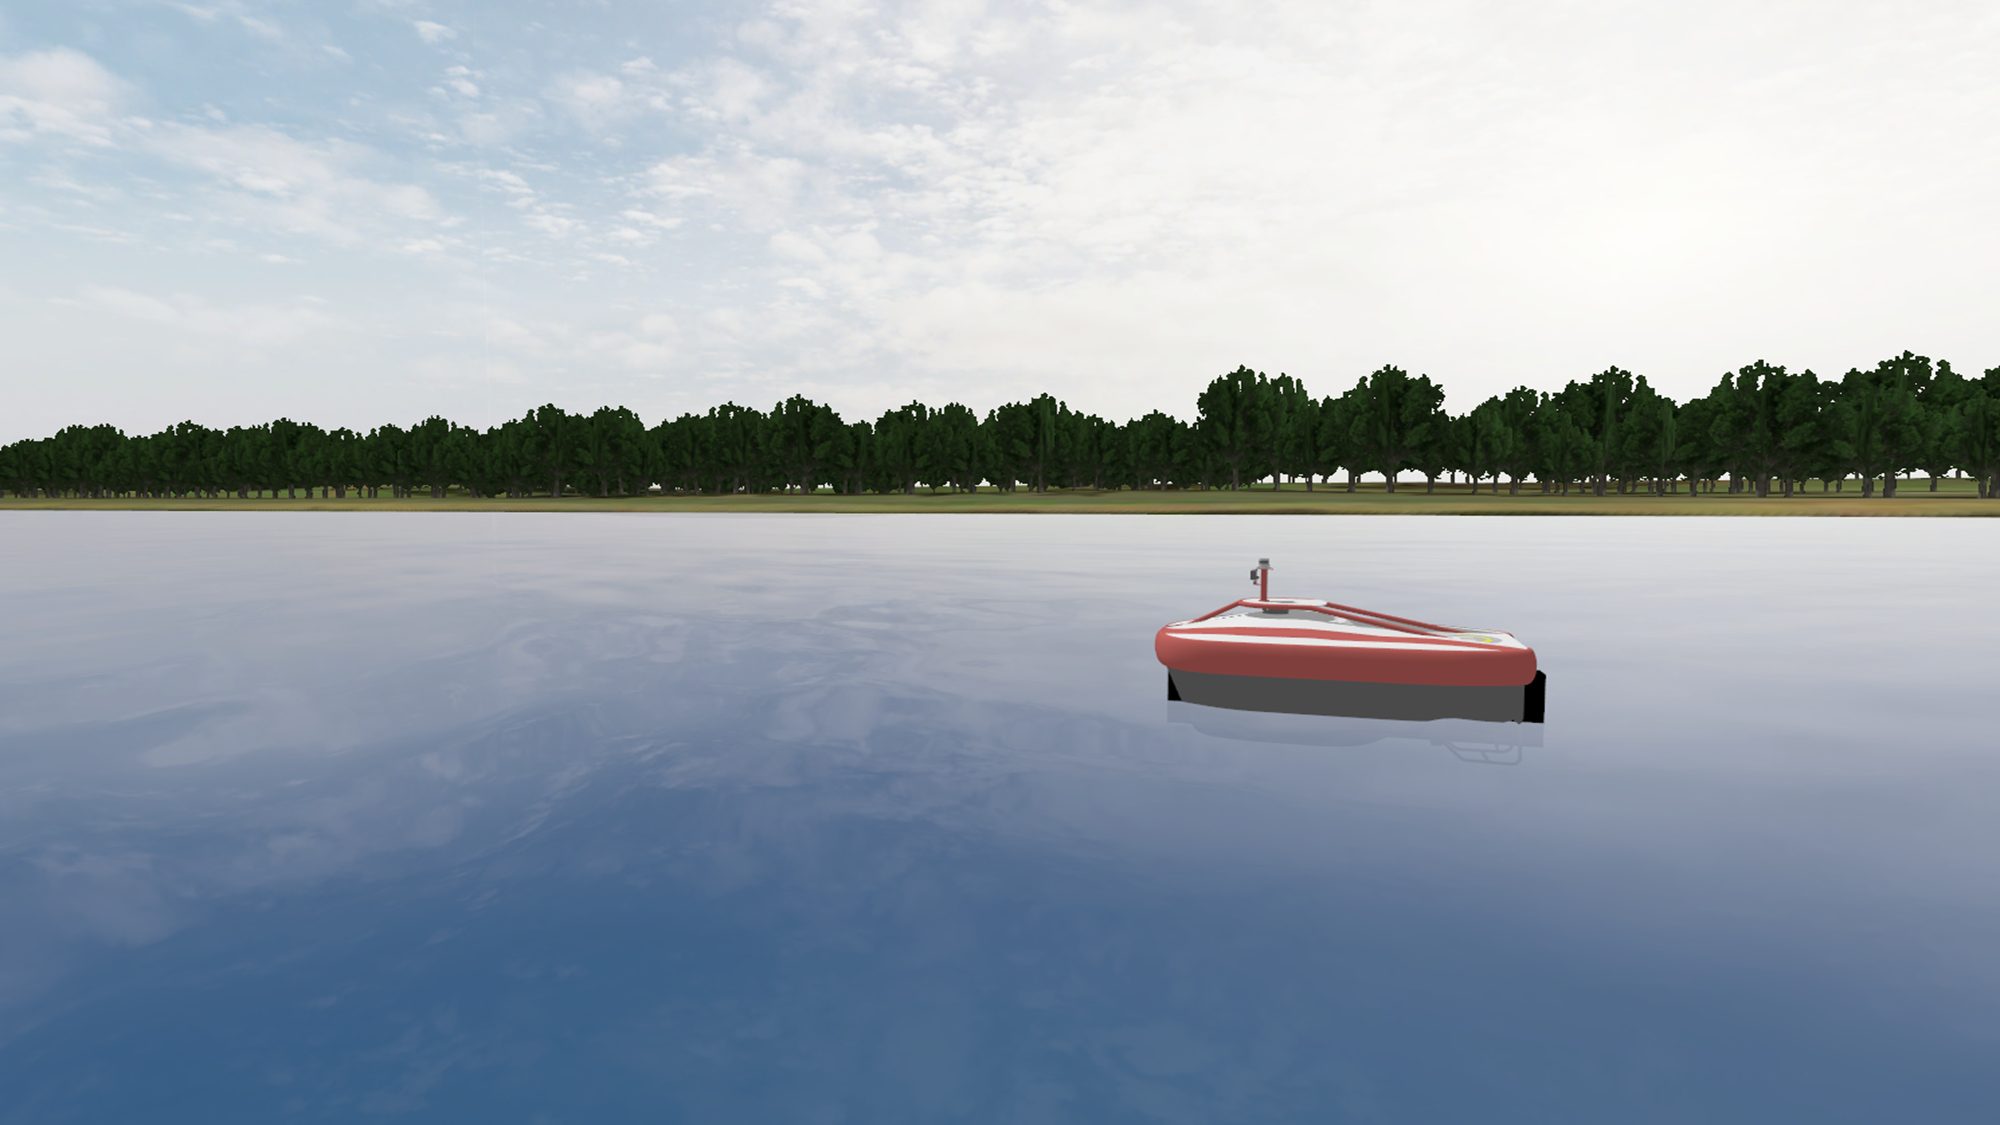
無人水面載具
Unmanned Surface Vehicle
2.8 公尺級玻璃纖維雙體智慧無人船,銜接水面與水下作業,並具備布放與回收 AUV 的母船潛力。
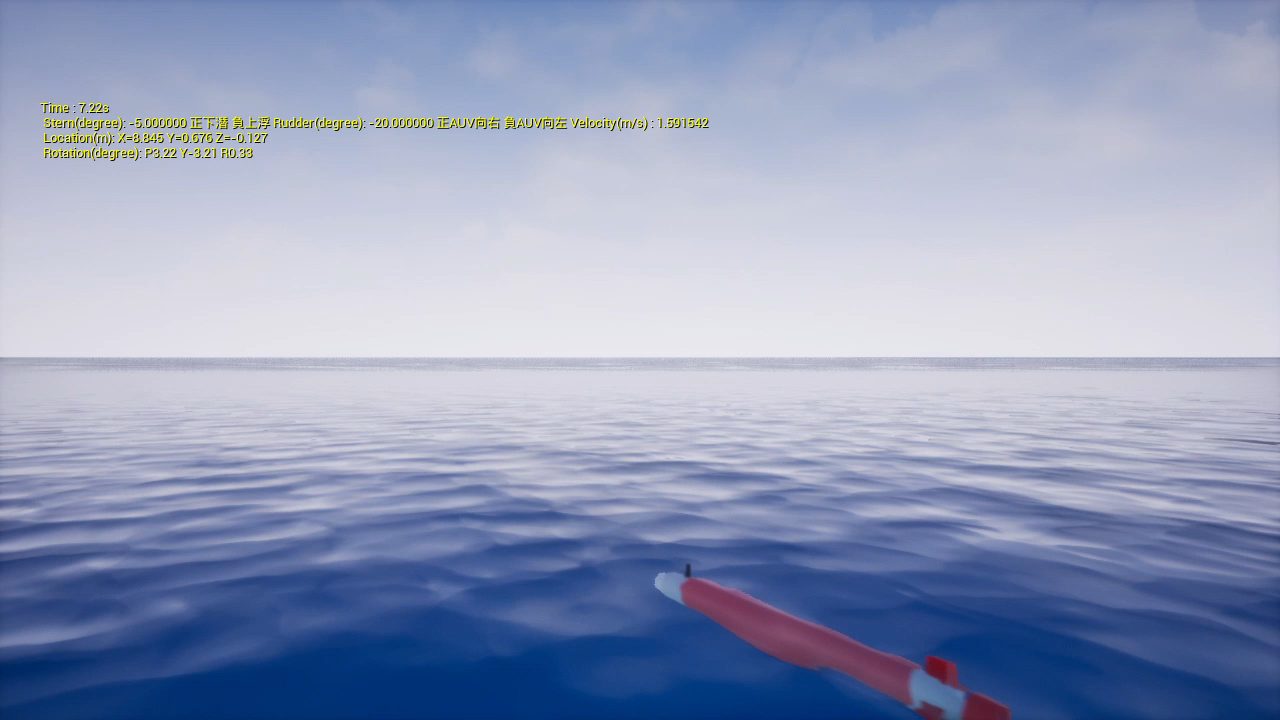
自主式水下無人載具
Autonomous Underwater Vehicle
魚雷型、可長時間自主航行的水下載具,以 ROS 結合深度強化學習達成物體追蹤、自動入塢與之字形巡航。
遙控無人水下載具
Remotely Operated Vehicle · BlueROV2 Heavy
纜控、八推進器向量式的重載型水下機器人(BlueROV2 Heavy),以四具垂直推進器強化垂直推力與姿態穩定,六自由度近全向操控,勝任海事調查、水下考古與結構檢測。
一致的軟體與演算法架構
A unified ROS + deep-RL core, reused across vehicles
- Camera / 影像
- AHRS · IMU / 姿態
- Pressure / 深度
- 資料儲存
- 資料傳輸
- ROS Topics
- 深度強化學習
- Calculate next action
- 決策最佳化
- Thruster / 推進器
- Rudder / 舵板
- Side Thruster / 側推
ROS 統一框架
AUV 與 USV 皆以 ROS 的資料儲存、傳輸、控制模型三層架構運作,感測與控制節點以 Talker/Topic/Listener 串接,模組可跨載具重用。
TD3 深度強化學習控制
兩型自主載具的核心決策皆採 TD3 演算法(Calculate next action),實現智慧導航、動態避障、路徑追蹤與決策最佳化。
多感測器融合
影像、慣性(IMU/AHRS)、聲納、光達、毫米波雷達、GNSS 等多源資料融合,建構高精度環境與姿態模型。
水動力建模 · 模擬先行
建立流體動力係數/模型並納入風浪環境參數,於 Gazebo、HoloOcean 等模擬環境重現載具運動,落實「先模擬、後海試」。
設計 → CFD/水槽 → 模擬 → 海試
A closed loop from design to sea trial — not just operating vehicles
推進性能分析
單獨螺槳測試(Open Water)+ CFD 重疊網格 + 動力計
→ 螺槳推力/扭矩/效率特性
水動力參數量測
水平平面運動機構(HPMM)拘束模試驗
→ 水動力導數建模
操縱性能驗證
操縱性能測試(浮力/直航/耐海/之字型)
→ 載具運動與操縱性能
模擬驗證
Gazebo、HoloOcean、自建模擬環境
→ 控制演算法先行驗證
實測驗證
泳池與近岸海域實測
→ 視覺導航、自動入塢等實機驗證
此一「設計 → CFD/水槽測試 → 模擬 → 海試」的閉環,使中心能對外提供載具開發、水動力分析與控制演算法驗證等技術服務。
從廣域搜索到精細檢視
Fields & industry services
- 半自主式水下自航模型(M597749)
- 自主式水下無人載具(M577407)
- 基於深度強化學習之 AUV 對接作業系統與方法
- 具自主導航/避障/動態定位之深度強化學習智慧無人水面載具
- 無人水面載具與水下載具之智能布放與回收系統
海事調查與海洋測繪
水下地形、標的物與環境調查
離岸能源設施巡檢
離岸風場等結構之水面與水下檢測、維護支援
水下考古與文化資產
非接觸式影像紀錄與保存
基礎設施檢測
碼頭、橋墩、船體、管線目視與聲納檢測
海洋環境監測與研究
長時間定點與區域觀測
動態定位與載具布放回收
離岸長時間穩定作業平台
技術服務
載具開發、水動力分析、控制演算法與模擬驗證